
|
个人信息Personal Information
副研究员 硕士生导师
招生学科专业:
控制科学与工程 -- 【招收硕士研究生】 -- 自动化学院
电子信息 -- 【招收硕士研究生】 -- 自动化学院
性别:男
毕业院校:国防科技大学
学历:博士研究生毕业
学位:工学博士学位
所在单位:自动化学院
办公地点:自动化学院2-515
联系方式:13852035093
电子邮箱:
电子信息 -- 【招收硕士研究生】 -- 自动化学院
GLINT: Multi-AAV Pursuit via Communication-Free Teammate State Estimation from LiDAR Intensity
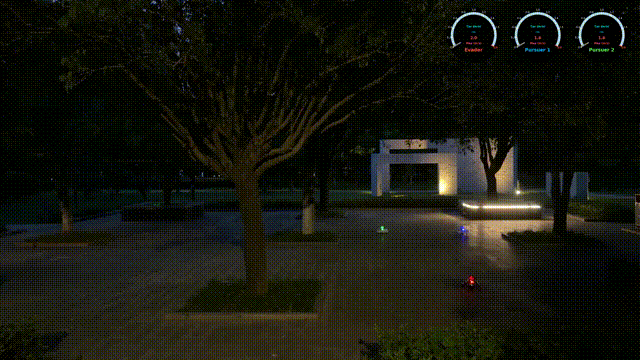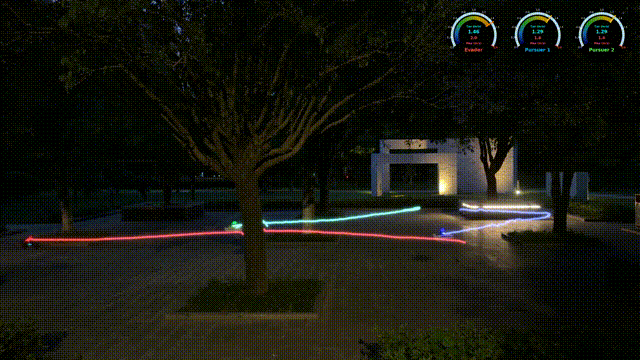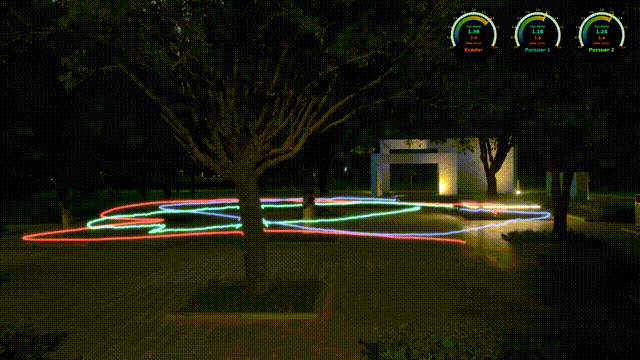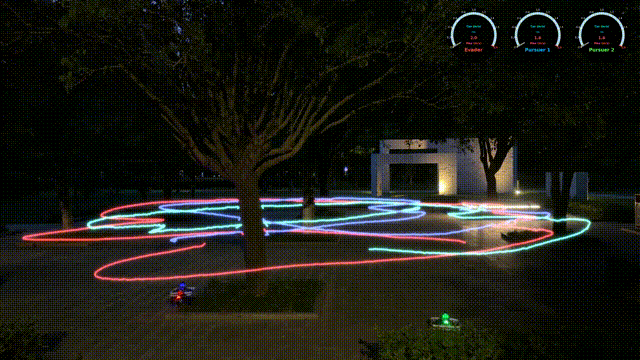
CHASE: End-to-End Cooperative Aerial Pursuit from LiDAR Point Clouds in Cluttered Environments
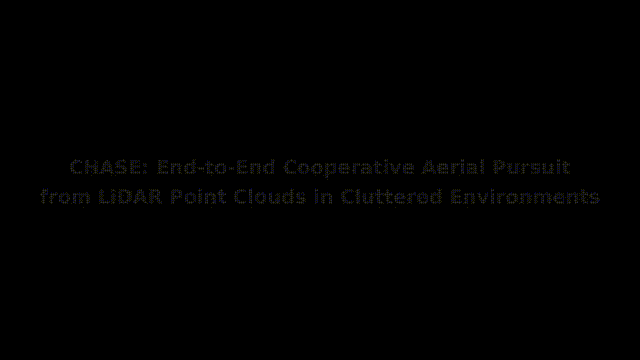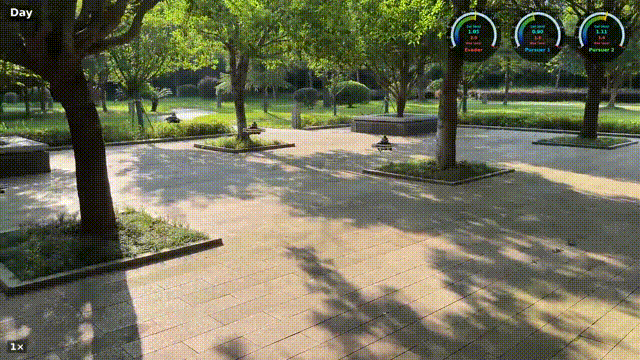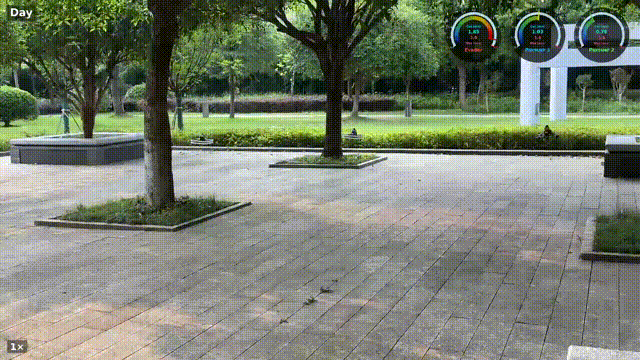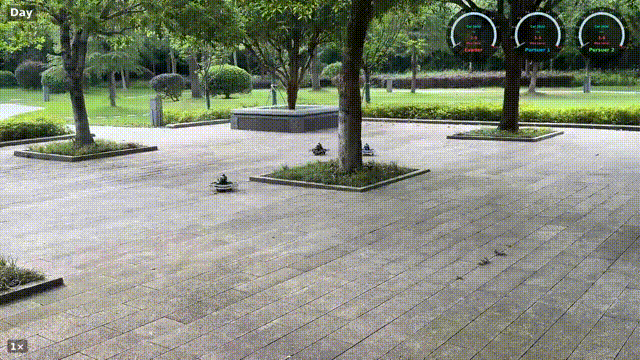
Learning a Unified Policy for Low-Altitude Multi-AAV Cooperative Search and Capture with Hypernetwork-based Oracle Guidance

Knowledge-Guided Multi-Agent Reinforcement Learning for Multi-AAV Cooperative Pursuit with Sparse Team Rewards
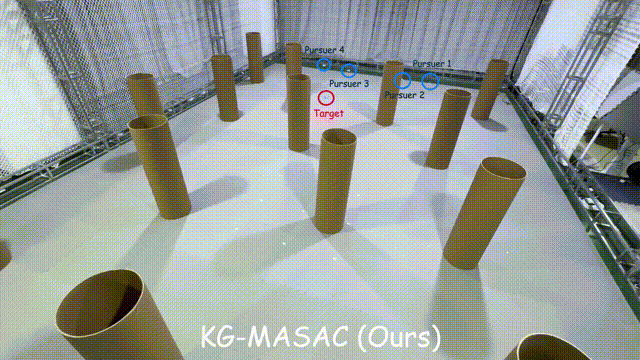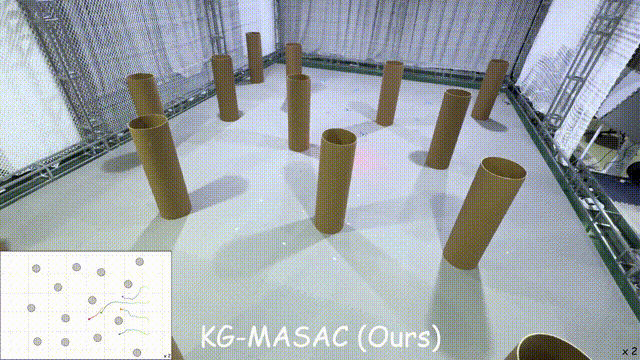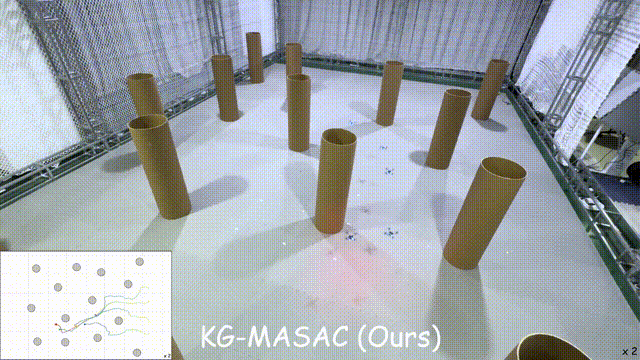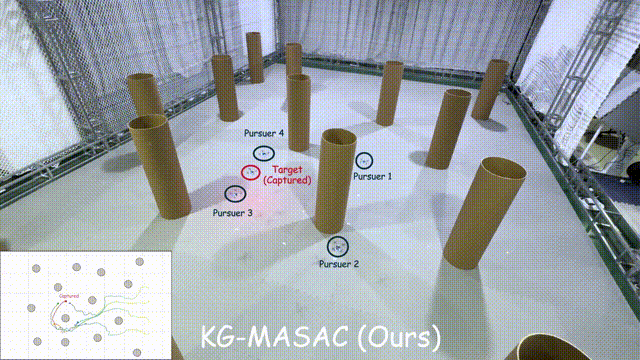
Symmetry-Aware Multi-Agent Reinforcement Learning for Multi-AAV Formation Control in Cluttered Environments

HiMARS: Hierarchical Multi-Agent Reinforcement Learning With Skill Orchestration for Multi-UAV Cooperation in Complex Environments

CGP-Flow: Candidate-Guided Flow Policy Optimization for High-Speed Visual Interception
From Field to Planning: Learning Temporal Polar Gradient Fields for Vision-based AAV Trajectory Planning in Dynamic Environments

Diffusion Reinforcement Learning with Entropy Regulation for Mapless 3D Navigation of Autonomous Aerial Vehicles

Oracle-Guided Masked Contrastive Reinforcement Learning for Robust Visuomotor Policies

Skypilot: A Constraint-Aware LLM Fine-Tuning Framework for AAV Coverage Search

Selective Imitation Enhanced Deep Reinforcement Learning for UAV Navigation and Obstacle Avoidance with Sparse Rewards

NPE-DRL: Enhancing Perception Constrained Obstacle Avoidance with Non-Expert Policy Guided Reinforcement Learning

Generative Diffusion Model Enhanced MADRL for Distributed Flocking with Obstacle Avoidance of Fixed-Wing UAV Swarms

Collision-Avoiding Flocking With Multiple Fixed-Wing UAVs in Obstacle-Cluttered Environments: A Task-Specific CurriculumBased MADRL Approach

PASCAL: PopulAtion-Specific Curriculum-based MADRL for collision-free flocking with large-scale fixed-wing UAV swarms

Deep Reinforcement Learning of Collision-Free Flocking Policies for Multiple Fixed-Wing UAVs Using Local Situation Maps
